北京人形“慧思开物”平台正式发布Hi-WBC通用全身控制模型 革新机器人运动控制。近日,北京人形机器人创新中心在“慧思开物”平台发布了Hi-WBC通用全身控制模型,并展示了两段演示视频以展示其控制能力和应用实践。
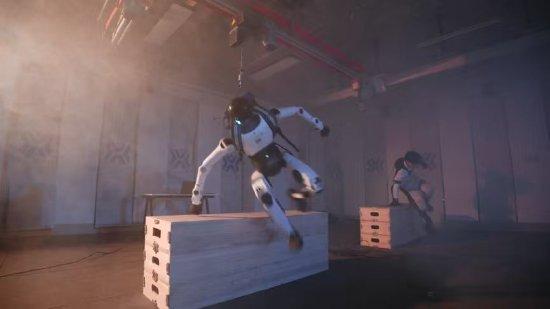
Hi-WBC的核心理念是将动作参考从需要严格复现的最终答案转变为指导全身运动的运动先验。该模型围绕持续进化技能拓展、强交互大负载和复杂地形自主适应三项核心能力进行设计,使机器人能够精准跟随运动意图,并根据负载、外力和地形变化调整执行方式。这种技术为未知的高危场景和特种场景作业提供了一种新的解决方案。
在技术层面,Hi-WBC主要在三个方向进行了探索:首先是在技能扩展上采用基于MoE与策略蒸馏的框架,通过引入专项专家策略并将其融入通用策略中,以便在学习新技能时尽量保留已有能力;其次,在物理交互方面,将外部接触力预测与动力学适应融入全身控制,利用关节电流和关节运动状态等本体感知信息估计受力并进行短时域优化;最后,在地形适应上,将地形感知纳入控制,识别可行支撑区域后动态调整落脚位置、摆腿轨迹与支撑转换。
在应用验证方面,天工机器人在机器人运动会“综合五项”比赛中凭借Hi-WBC包揽了金银牌,并成为场景赛中唯一获得金牌的双足人形机器人。另一段演示视频则展示了多台机器人一镜到底完成会议室整理任务,包括拿取遥控器、抓取桌面杂物、拉动和归位座椅、搬移白板、提取垃圾袋以及下蹲拾取地面纸团。
北京人形表示,Hi-WBC作为“慧思开物”平台的关键基础模块,未来将继续沿自进化运控智能体路线进行迭代。
